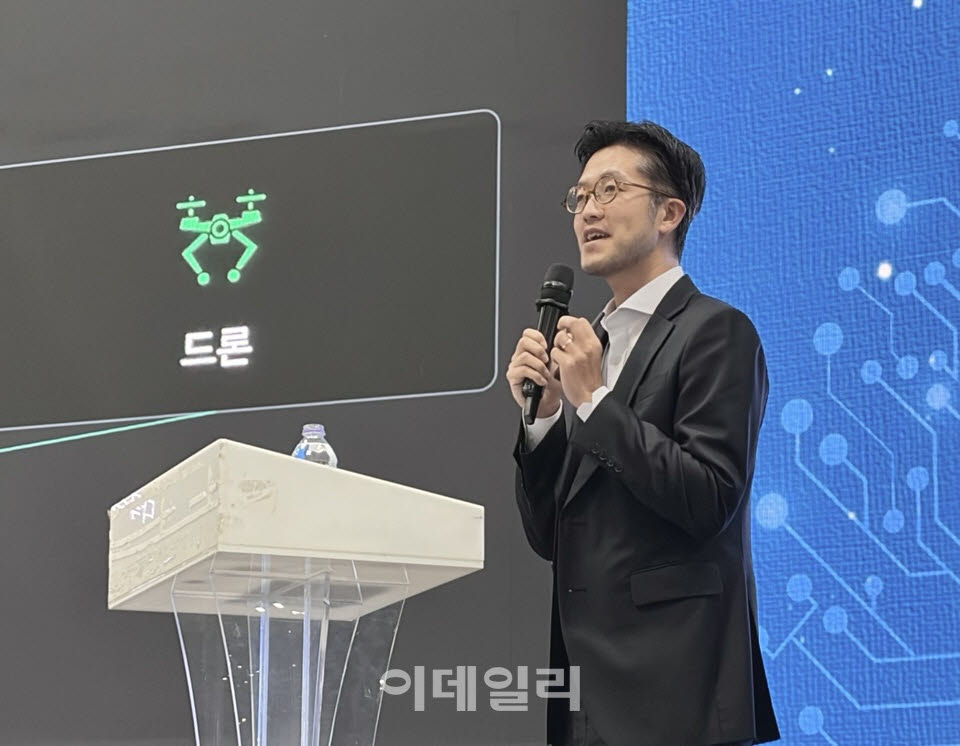
최수혁 네이버클라우드 리더는 5일 경기 고양시 킨텍스에서 열린 ‘K-국방 상용로봇 기술로드쇼’에서 “서로 다른 회사가 만든 서로 다른 로봇이 같은 전장 상황을 이해하고 하나의 임무를 수행하려면 어떤 것들이 필요할지 고민했다”라며 이같이 밝혔다.
|
로봇이 늘어날수록 운용자의 부담도 커진다. 지금은 드론과 지상 로봇이 발견한 대상이 같은 것인지 사람이 화면을 보며 확인해야 한다. 수십·수백 대를 운용하려면 이런 방식으로는 한계가 있다는 설명이다.
네이버클라우드는 이를 해결할 기반으로 개별 장비의 AI, 여러 체계를 연결하는 데이터 기반, 학습과 개선을 뒷받침할 AI 인프라를 제시했다.
현장 장비에는 통신이 끊겨도 주변을 인식하고 판단할 수 있는 경량 AI가 필요하다고 봤다. 드론이나 전술차량처럼 연산 자원이 제한된 장비에서는 매번 클라우드에 정보를 보내 답을 기다리기 어렵기 때문이다.
최 리더는 “영상·이미지, 음성, 문서를 함께 이해할 수 있는 작은 모델을 함께 만들고 있다”며 “각 로봇이 더 똑똑하게 판단하고 다른 로봇들과 협업할 수 있도록 하는 역할에 집중하겠다”고 말했다.
여러 로봇이 공유할 공간정보도 주요 기반으로 꼽았다. 사진이나 드론 촬영 영상으로 공간과 지형을 3차원으로 복원하면 로봇이 주변 구조를 이해하고 가상 환경에서 임무를 학습하는 데 활용할 수 있다.
최 리더는 산악과 비무장지대(DMZ), 지하 갱도 등의 정찰·전장 환경 분석에 네이버의 공간 복원 기술을 활용하고 드론과 사족보행 로봇 등이 협업할 수 있을 것으로 기대했다.
이날 발표에서는 드론 4대가 3차원 공간정보를 공유하며 지형을 탐색하고 표적을 찾는 시나리오도 소개했다. 각 기체가 만든 지도를 공통 좌표로 통합하고 위치와 관측 영역, 표적 정보를 공유한다. 이를 바탕으로 탐색 구역을 나누고 표적 인계와 이동 경로를 조율한다.
통신이 끊겼을 때는 각 기체가 사전에 부여받은 임무와 계획에 따라 움직이도록 한다. 다만 최 리더는 해당 시나리오에서 탐색과 이동은 로봇끼리 조율하되 교전 판단은 사람의 승인을 거치도록 했다고 설명했다.
최 리더는 여러 로봇이 수집한 정보를 연결하고 같은 의미로 이해하도록 만드는 작업도 필요하다고 강조했다. 흩어진 데이터를 잇는 ‘데이터 패브릭’과 정보의 관계·군 교리를 정리하는 ‘디펜스 온톨로지’를 활용해 지휘관의 판단을 돕겠다는 구상이다.
AI 학습은 민간의 대규모 인프라를 활용하되 기밀 데이터는 군 폐쇄망에서 학습하는 방안을 제안했다. 현장 장비는 통신이 끊겨도 임무를 이어가도록 설계해야 한다고 강조했다.
그는 “로봇 기업이 수십 년간 쌓아오신 플랫폼 역량을 저희가 따라 할 이유도 없다”며 “공간 구조화 기술부터 AI 플랫폼, AI 팩토리까지 인프라 전 영역에서 협력을 기대하고 있다”고 말했다.